分程控制系统
分程控制:
- 多阀:一个控制器的输出同时控制两个或两个以上的控制阀
- 分程:每一个控制阀仅在控制器输出信号整个范围的某段内工作
分程控制系统是将一个控制器的输出分成若干个信号范围,由各个信号段去控制相应的控制阀,从而实现了一个控制器对多个控制阀的控制,有效地提高了过程控制系统的控制能力。
由于分程控制中只用一个控制器,可以先单回路反馈控制系统判断控制器的正反作用,再反推其他回路的控制阀的正反作用(无选择的余地)
分程控制目的
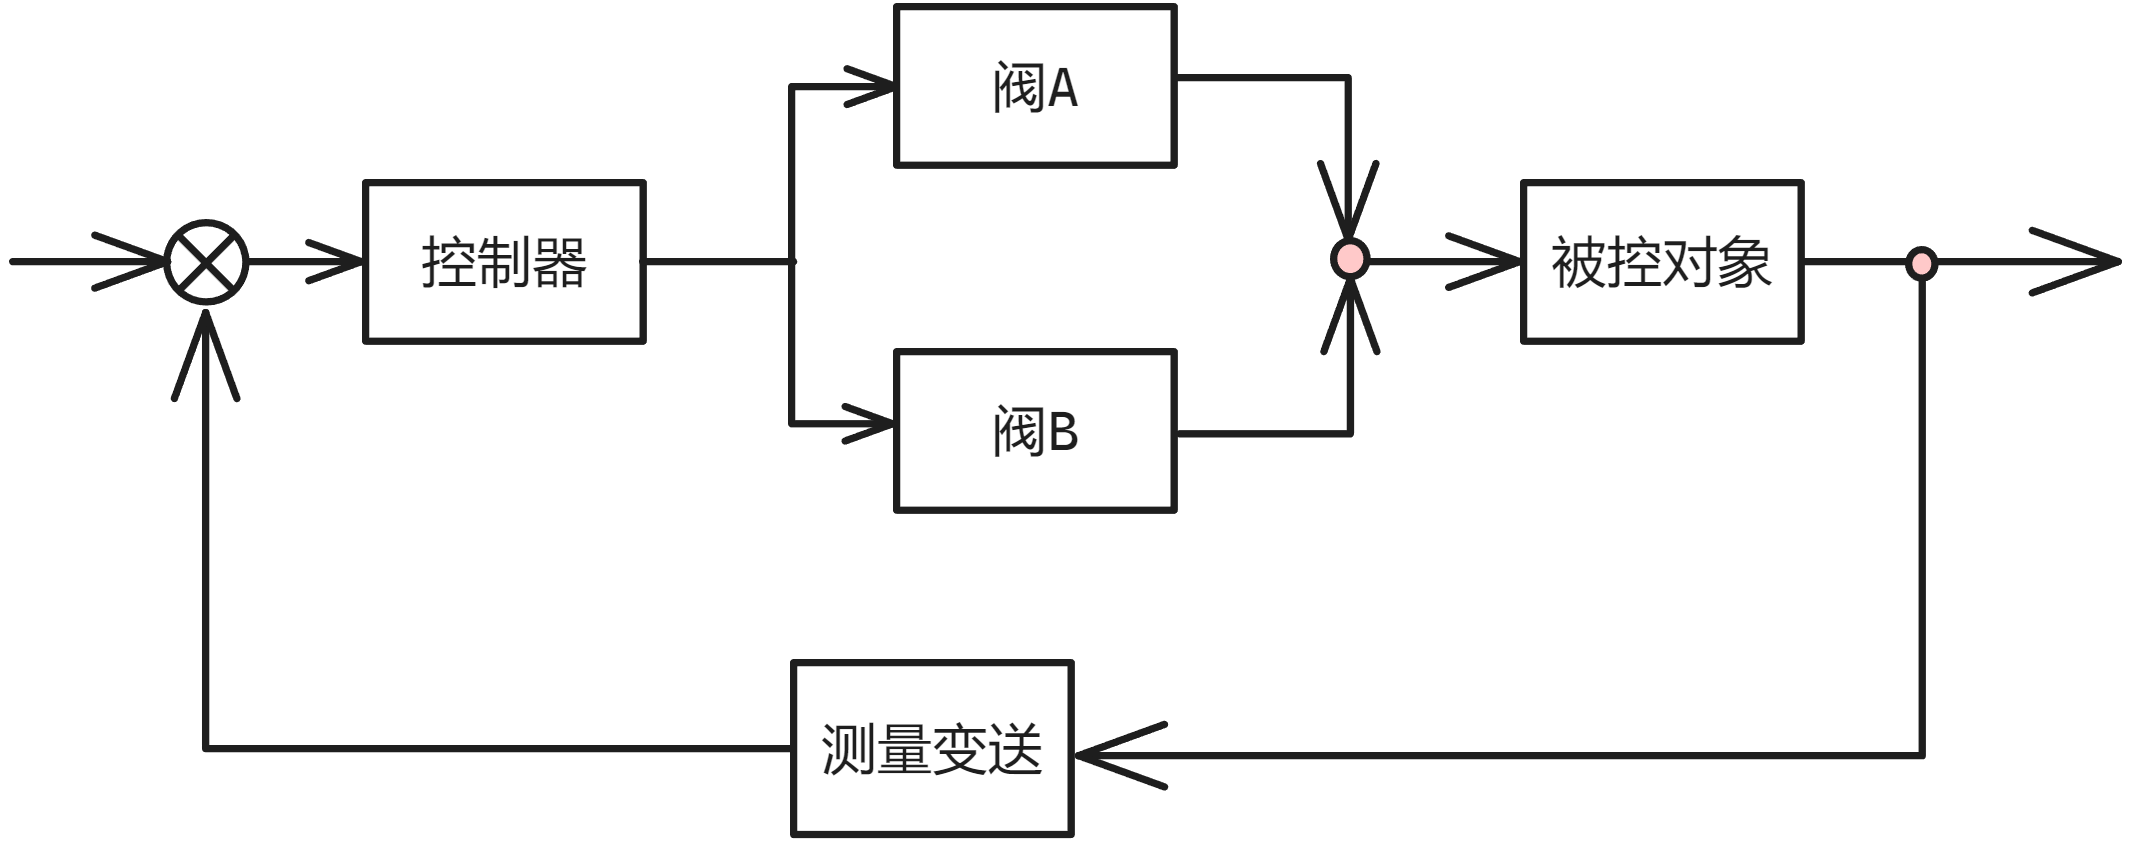
- 用于节能控制
- 扩大控制阀的可调范围,改善控制品质
- 保证生产过程的安全与稳定
- 满足不同工况的控制要求
正反作用选择
- 气开+ 气关-,从安全性考虑
- 被控对象(+/-) 根据输入输出判断:输入增大,输出减小,则为-
- 根据气开气关和被控对象的的正负(整个环节的乘积为 - 构成负反馈),来确定控制器的正负
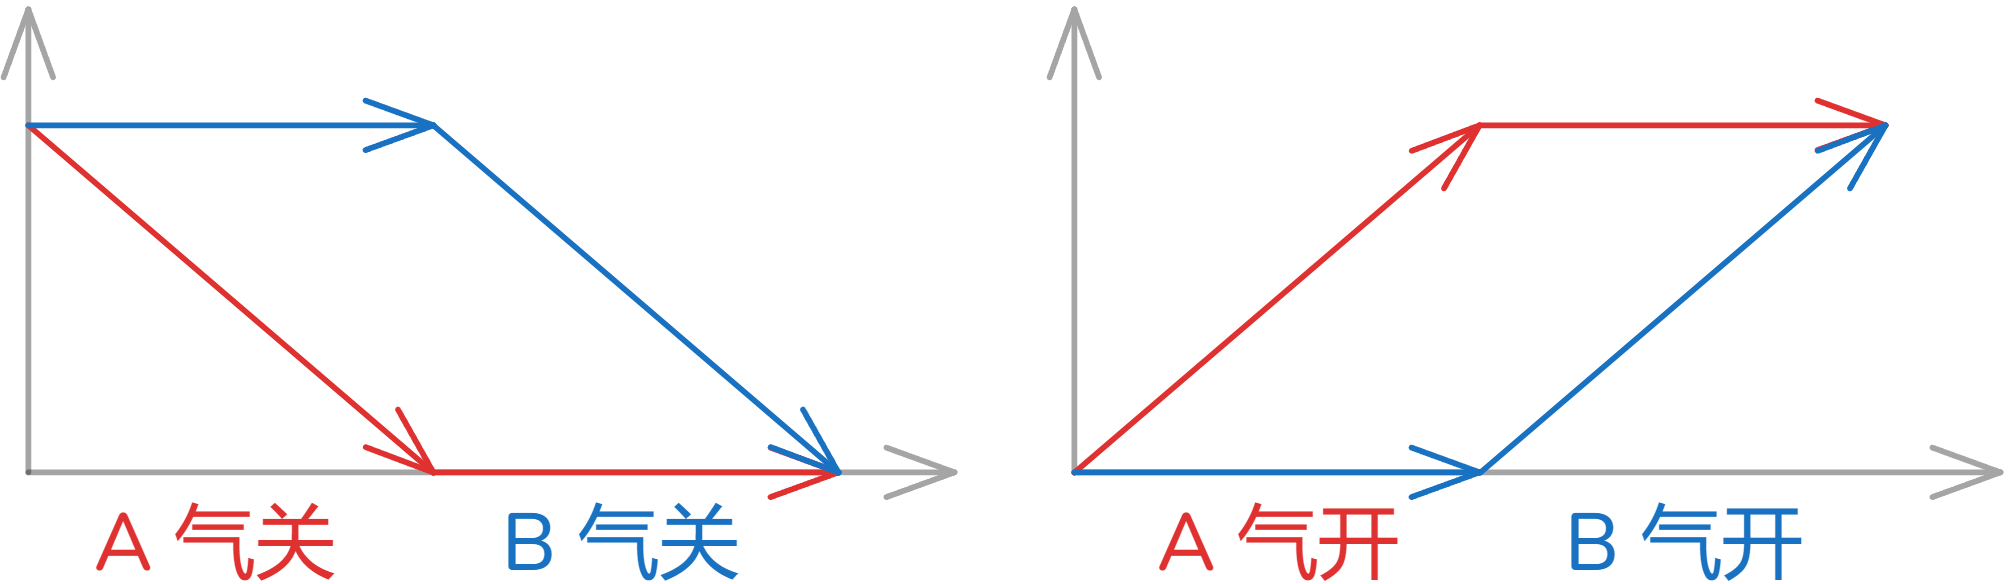
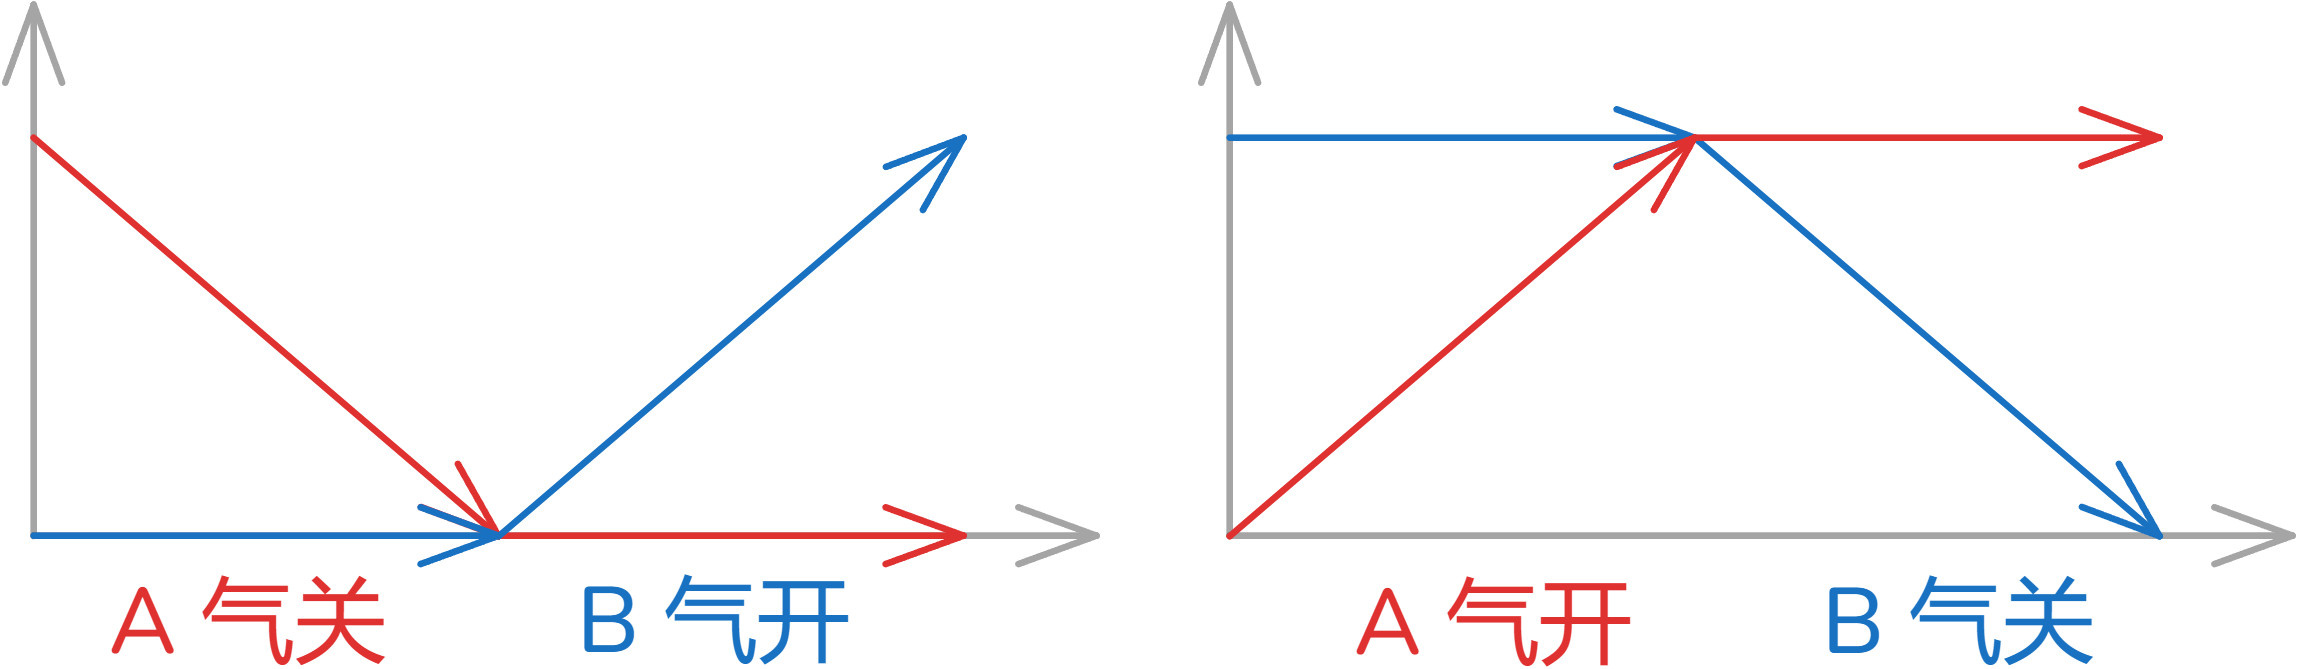
- 分程关系确定
同向动作
反向动作
连续分程法
可调比计算
调节机构#二、调节阀的可调比
单个阀的可调比为
- 最大流量为两个调节阀全开时的流量
- 最小流量为两个调节阀的最小的最小流量(一个开最小,一个关闭)
分程阀总流量特性
将两个阀组合,计算组合后的可调比,进而将流量表示为开度的关系,
根据小流量阀的最大流量,计算出此时的信号
直线
等百分比
间隔分程法
4~12 12~20
阀门定位器的作用
阀门定位器与气动执行机构构成闭环负反馈系统,可以增加执行器的输出功率、减小信号传递滞后,加快阀杆的位移速度、提高线性度、克服摩擦力影响、保证阀门正确到位。
-
增加执行机构的推力,提高控制阀的定位精度。
可用于高压差、大口径、高压、高温、低温及介质中含有固体悬浮物或黏性流体的场合。 -
克服信号的传递滞后,加快执行机构的动作速度,改善控制阀的动态特性。
当控制器与执行机构距离较远时(控制器与执行器相距 60 米以上),为了克服信号的传递滞后,加快执行机构的动作速度,应使用阀门定位器,使原来控制阀的一阶滞后特性变为比例环节。 -
改善控制阀的流量特性。
通过改变反馈凸轮的几何形状可改变控制阀的流量特性。 -
实现分程控制。
采用一台控制器的输出信号分别控制两台气动执行器工作时,可使用两个阀门定位器,使它们分别在信号的某一区段完成行程动作,实现分程控制。